

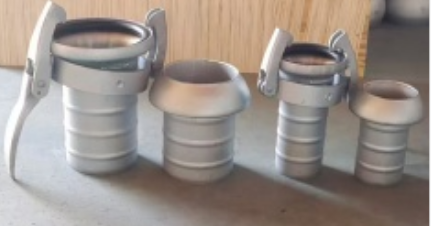
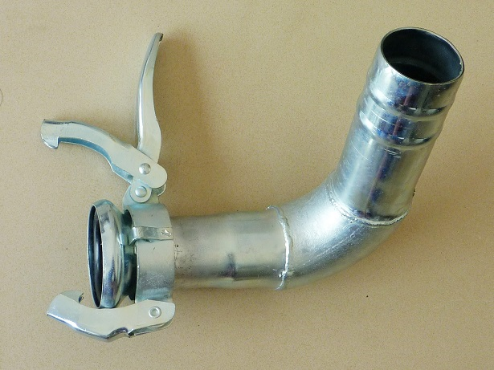
Si alguna vez trabajó en transferencia de fluidos, minería, construcción o cualquier espacio industrial pesado, probablemente haya encontrado acoplamientos Perrot, esos accesorios de desconexión rápida (QD) que prometen reducir el tiempo de inactividad, simplificar las conexiones de mangueras y mantener los sistemas funcionando sin problemas. Como proveedor de acoplamientos Perrot, he pasado años trabajando directamente con ingenieros, gerentes de planta y equipos de mantenimiento que confían en su conveniencia... pero también he escuchado las mismas frustraciones una y otra vez, especialmente cuando esos acoplamientos son parte de un sistema de múltiples ejes. Un sistema de ejes múltiples, para aquellos que no están en el meollo del diseño industrial, es una configuración con dos o más ejes giratorios paralelos (piense en líneas transportadoras, conjuntos de bombas o máquinas mezcladoras de servicio pesado) donde el torque debe transferirse de manera confiable entre las piezas móviles sin deslizamiento, desalineación o desconexiones peligrosas. Los acoplamientos Perrot están diseñados para conexiones rápidas y sin herramientas, pero su propio diseño, pensado para configuraciones de un solo eje o de dos ejes simples, crea desafíos únicos cuando se adaptan a estos complejos sistemas de múltiples componentes. Analicemos esos desafíos, desde las inconsistencias de alineación hasta la dinámica de carga, y por qué navegarlos requiere una comprensión más profunda tanto del acoplamiento como del sistema en el que está integrado.
Primero, uno de los obstáculos más persistentes con los acoplamientos Perrot en sistemas de múltiples ejes es su sensibilidad a la desalineación, específicamente, la desalineación paralela, la desalineación angular e incluso la flotación axial a través de múltiples ejes sincronizados. A diferencia de los acoplamientos de eje rígidos, que están diseñados para mantener los ejes perfectamente colineales, los acoplamientos Perrot se basan en un mecanismo de bloqueo de rótula (o ranurado) accionado por resorte que está diseñado para flexionarse ligeramente para absorber movimientos menores. Pero en un sistema de múltiples ejes, cada acoplamiento conectado agrega una pequeña cantidad de esa flexión y, con el tiempo, esas pequeñas desalineaciones se acumulan exponencialmente. Permítanme darles un ejemplo concreto de un proyecto reciente que apoyé: un equipo que mejoró un sistema transportador de alimentación por lotes con cuatro ejes paralelos de 10 pies, cada uno impulsado por un motor independiente y conectado mediante acoplamientos Perrot a una caja de cambios central. Inicialmente, instalaron los acoplamientos sin tener en cuenta la expansión térmica del sistema: cada eje se expandió 0,03 pulgadas durante la operación, lo que provocó una desalineación total de 0,12 pulgadas en los cuatro acoplamientos. En tres meses, dos acoplamientos habían desarrollado pequeñas grietas en sus collares de bloqueo y los sensores de vibración aumentaron a 2,5 veces el límite de seguridad de la industria. El problema aquí es que los acoplamientos Perrot tienen una tolerancia nominal de desalineación, generalmente alrededor de 1 grado de desalineación angular o 0,02 pulgadas de desalineación paralela para tamaños estándar, pero eso es para configuraciones de un solo eje. En un sistema de múltiples ejes, es necesario calcular la desalineación acumulativa en cada conexión, además del movimiento dinámico debido a los cambios de carga, la expansión térmica e incluso el asentamiento de los cimientos, que la mayoría de los equipos pasan por alto cuando utilizan de forma predeterminada los acoplamientos Perrot para su función de conexión rápida. Como proveedor, siempre recomiendo consultar las tablas de desalineación del fabricante y, si está trabajando con una configuración compleja de múltiples ejes, dimensionar los acoplamientos o agregar soportes de alineación, pero incluso eso solo mitiga el problema, no lo elimina.
A continuación, la distribución de la carga es un gran desafío con los acoplamientos Perrot en sistemas de ejes múltiples, especialmente cuando se trata de par variable. Los acoplamientos Perrot transfieren el par mediante fricción entre sus segmentos de bloqueo ranurados y el eje, o mediante chaveteros, según el modelo. En un sistema de un solo eje, eso es sencillo: un acoplamiento, una carga de torsión. Pero en un sistema de múltiples ejes, si los ejes no están perfectamente sincronizados, la carga de torsión no se puede dividir uniformemente entre todos los acoplamientos. Tomemos como ejemplo un conjunto de bombas de lodo con seis ejes paralelos, cada uno de los cuales mueve 100 GPM de fluido abrasivo, y conectados mediante acoplamientos Perrot a un único colector de descarga. Cuando una bomba comienza a trabajar más que las demás (digamos, debido a una obstrucción en su línea), el acoplamiento de ese eje tiene que manejar entre un 30 y un 40 % más de torque que su capacidad nominal, mientras que las otras funcionan con poca carga. Con el tiempo, esto crea un desgaste desigual: las ranuras del acoplamiento sobrecargado se desgastan más rápido, el resorte de bloqueo se debilita y, eventualmente, el acoplamiento puede deslizarse o desconectarse por completo. Recuerdo a un cliente minero que tuvo un problema similar con un sistema transportador de diez ejes para transportar roca triturada. Inicialmente optaron por los acoplamientos Perrot porque podían sustituir una manguera defectuosa en dos minutos, en lugar de los 20 minutos necesarios para los acoplamientos rígidos. Pero después de un mes, estaban reemplazando dos acoplamientos por semana debido al deslizamiento debido a una carga de torsión desigual. El problema, como diagnosticamos juntos, era que la carga variable del sistema de ejes múltiples significaba que el par no se distribuía equitativamente, y el diseño basado en fricción de los acoplamientos Perrot no podía adaptarse a ese desequilibrio. A diferencia de los acoplamientos de engranajes, que utilizan dientes para bloquear los ejes y distribuir el torque de manera uniforme, los acoplamientos Perrot dependen de una fuerza de sujeción constante para transferir el torque, y esa fuerza de sujeción se pierde si la carga se desplaza. Es un equilibrio complicado: se puede apretar el acoplamiento para aumentar la fuerza de sujeción, pero demasiada fuerza ejerce una tensión excesiva sobre el eje, lo que provoca que el eje se doble o falle prematuramente el rodamiento. Por eso, cuando asesoro a mis clientes sobre la elección del acoplamiento Perrot adecuado, siempre pido datos de carga detallados para cada eje del sistema, no solo la carga total del sistema, para evitar esta trampa de desgaste desigual.
Otro desafío que a menudo se pasa por alto es la compatibilidad con los componentes auxiliares en un sistema de ejes múltiples, como sensores de proximidad, monitores de vibración y sistemas de control. Los acoplamientos Perrot están diseñados para ser compactos y livianos, lo cual es una ventaja, pero sus collares de bloqueo externos y sus superficies ranuradas pueden interferir con la colocación del sensor, especialmente en configuraciones estrechas de múltiples ejes. Por ejemplo, una planta de alimentos y bebidas con la que trabajé instaló recientemente un nuevo sistema de mezcla de múltiples ejes con sensores integrados de temperatura y vibración para monitorear el estado del equipo. Los acoplamientos Perrot que utilizaron tenían collares de bloqueo que sobresalían y estaban a sólo 1,5 pulgadas del soporte del cojinete del eje, sin dejar espacio para el soporte de montaje del sensor. Tuvieron que reposicionar los sensores (lo que creó puntos ciegos para la recopilación de datos) o cambiar a un diseño de acoplamiento diferente (lo que anuló el propósito original de usar acoplamientos Perrot para desconexiones rápidas durante el reemplazo de piezas). Aún más crítica es la compatibilidad con la conexión a tierra eléctrica o los componentes de descarga estática, que son esenciales en sistemas de múltiples ejes que manejan fluidos o polvo inflamables. Los acoplamientos Perrot, si están hechos de acero o aluminio estándar, pueden acumular carga estática a medida que giran, y sus resortes de bloqueo no conductores no proporcionan una ruta de conexión a tierra, algo que no es un problema en configuraciones de un solo eje, pero sí un riesgo importante cuando varios ejes transfieren carga a través de los acoplamientos. En un caso, una planta química experimentó una pequeña explosión porque se acumuló estática entre tres acoplamientos Perrot en una línea de transferencia de múltiples ejes, encendiendo vapores inflamables en el colector. La solución fue utilizar acoplamientos Perrot conductores con terminales de conexión a tierra, pero eso agrega costos y requiere una inspección regular para garantizar que los terminales no estén corroídos ni flojos. Como proveedor, tengo acoplamientos Perrot estándar y conductivos, pero siempre hago hincapié en la necesidad de coordinar el diseño del sensor y la conexión a tierra antes de la instalación, porque la modernización es mucho más costosa y la planificación inicial.
La resistencia a la carga térmica y cíclica es otro punto débil de los acoplamientos Perrot en sistemas de múltiples ejes. Muchos sistemas industriales de múltiples ejes operan en rangos de temperatura extremos; piense en acerías donde las superficies de los ejes pueden alcanzar los 500 °F, o instalaciones de almacenamiento en frío donde las temperaturas caen a -40 °F. Los mecanismos de bloqueo de los acoplamientos Perrot dependen de resortes que pueden perder tensión con altas temperaturas o volverse quebradizos en frío extremo, y sus superficies ranuradas pueden desgastarse por fricción cuando se exponen a cargas cíclicas elevadas debido a arranques y paradas repetidos. En un sistema de múltiples ejes, estos efectos térmicos y cíclicos se amplifican porque cada eje tiene una temperatura ligeramente diferente, por lo que cada acoplamiento se expande o contrae a un ritmo diferente. Por ejemplo, un cliente en una planta de fabricación de acero instaló acoplamientos Perrot en un sistema de rodillos de cuatro ejes que funciona a 450 °F durante la operación. Los resortes de los acoplamientos, clasificados para uso continuo hasta 400°F, perdieron el 20% de su fuerza de sujeción en dos semanas, lo que provocó un deslizamiento entre los ejes y los rodillos. Tuvimos que cambiar a acoplamientos Perrot de alta temperatura con resortes de Inconel, pero incluso esos tienen una clasificación máxima de 600 °F, por lo que no eran una solución a largo plazo para su sistema. El problema de la carga cíclica empeora en los sistemas que arrancan y paran con frecuencia, como los sistemas transportadores que funcionan por turnos. Cada arranque crea un pico repentino de torsión que ejerce presión sobre el mecanismo de bloqueo del acoplamiento y, durante miles de ciclos, las superficies ranuradas se desgastan, lo que genera juego entre los ejes. En un sistema de múltiples ejes, ese juego provoca vibraciones en todos los ejes, lo que acelera el desgaste de los rodamientos, sellos y otros componentes. He visto sistemas de ejes múltiples donde los acoplamientos Perrot necesitaban reemplazo cada seis meses, en comparación con cada dos años para los acoplamientos rígidos, debido a estos efectos térmicos y cíclicos.
Entonces, si los acoplamientos Perrot presentan todos estos desafíos en los sistemas de ejes múltiples, ¿por qué tantos equipos todavía los utilizan? La respuesta se reduce a su mayor ventaja: la capacidad de desconexión rápida. En industrias donde el tiempo de inactividad cuesta $10,000 o más por minuto, poder reemplazar un acoplamiento o manguera defectuoso en 2 minutos en lugar de 20 es un punto de inflexión. Pero ese beneficio conlleva compensaciones, y la clave para afrontar estos desafíos no es abandonar los acoplamientos Perrot, sino seleccionar los correctos y diseñar el sistema teniendo en cuenta sus limitaciones. Es por eso que trabajo estrechamente con los clientes para adaptar las necesidades específicas de sus sistemas de ejes múltiples al acoplamiento Perrot adecuado, ya sea un modelo de alta temperatura para aplicaciones de acero, un modelo conductivo para instalaciones químicas o un modelo de servicio pesado para sistemas transportadores. Si está buscando acoplamientos Perrot confiables y diseñados para uso con múltiples ejes, consulte nuestras principales recomendaciones en Los mejores acoplamientos Perrot en venta, donde contamos con una gama de modelos diseñados para manejar sistemas complejos y de alta carga. Nuestro equipo también puede ayudarlo a calcular la desalineación, la distribución de carga y los factores térmicos para garantizar que su sistema funcione sin problemas sin los errores comunes que describí aquí.
Si se trata de un sistema de ejes múltiples en el que los acoplamientos Perrot causan problemas como deslizamiento, vibración o reemplazo frecuente, comuníquese con nuestro equipo para analizar sus requisitos y encontrar una solución que equilibre la funcionalidad de desconexión rápida con un rendimiento confiable. Ya sea que necesite ayuda para seleccionar el acoplamiento correcto, solucionar problemas existentes o personalizar un acoplamiento Perrot para su aplicación específica, estamos aquí para ayudar a que su sistema funcione de manera eficiente y minimice el tiempo de inactividad.
Referencias:
- Shigley, JE, Mischke, CR y Brown, TH (2004). Manual estándar de diseño de máquinas (3ª ed.). McGraw-Hill.
- Documentación técnica del acoplamiento Perrot. (2022). Pautas de rendimiento del acoplamiento de desconexión rápida. Perrot Ingeniería Global.
- Mejores prácticas de análisis de vibraciones industriales. (2021). Revista de mantenimiento de plantas, 45(3), 22-27.
- Estándares de diseño de sistemas de transferencia de fluidos. (2020). Sociedad Estadounidense de Ingenieros Mecánicos (ASME) B31.3.